
Des problèmes de contrôle optimaux sont au cœur de nombreuses applications d'ingénierie et scientifiques, de la robotique et de l'aérospatiale à la gestion de l'énergie et à l'automatisation industrielle. En tant que fournisseur de système de contrôle de premier plan, nous comprenons les complexités et les défis liés à la résolution de ces problèmes. Dans cet article de blog, nous explorerons les étapes et techniques clés pour résoudre efficacement les problèmes de contrôle optimaux.
Comprendre le problème de contrôle optimal
Avant de plonger dans les méthodes de solution, il est crucial d'avoir une compréhension claire de ce qu'un problème de contrôle optimal implique. À la base, un problème de contrôle optimal consiste à trouver les meilleures entrées de contrôle dans un système dynamique sur un horizon temporel donné pour atteindre un objectif spécifique tout en satisfaisant certaines contraintes.

Le système dynamique est généralement décrit par un ensemble d'équations différentielles ou de différence qui régissent son comportement. Par exemple, dans un bras robotique, les équations pourraient décrire comment la position et la vitesse de chaque articulation changent dans le temps en réponse à des entrées de contrôle (telles que les couples de moteur).
La fonction objectif est une expression mathématique qui quantifie les performances que nous voulons optimiser. Cela pourrait minimiser la consommation d'énergie, maximiser la productivité ou réaliser une trajectoire souhaitée avec une erreur minimale.
Les contraintes peuvent être des contraintes d'égalité ou d'inégalité. Les contraintes d'égalité peuvent représenter les lois physiques ou les exigences du système, tandis que les contraintes d'inégalité peuvent limiter la plage d'entrées de contrôle ou de variables d'état. Par exemple, un moteur peut avoir une limite de couple maximale, qui serait une contrainte d'inégalité sur l'entrée de contrôle.
Formuler le problème
La première étape pour résoudre un problème de contrôle optimal consiste à le formuler mathématiquement. Cela implique de définir le système dynamique, la fonction objectif et les contraintes.
Voyons un exemple simple d'un système linéaire invariant dans le temps (LTI). La représentation de l'espace d'État d'un système LTI est donnée par:
[
\ dot {\ mathbf {x}} (t) = a \ mathbf {x} (t) + b \ mathbf {u} (t)
]]
Où $ \ mathbf {x} (t) $ est le vecteur d'état, $ \ mathbf {u} (t) $ est le vecteur d'entrée de contrôle, $ a $ est la matrice système, et $ b $ est la matrice d'entrée.
La fonction objectif pourrait être une fonction quadratique de l'état et des entrées de contrôle, telles que:
[
J = \ int_ {t_0} ^ {t_f} \ Left (\ mathbf {x} ^ t (t) q \ mathbf {x} (t) + \ mathbf {u} ^ t (t) r \ mathbf {u} (t) \ droite) dt
]]
où $ q $ et $ r $ sont des matrices définies semi-définies et positives positives, respectivement. Cette fonction objective pénalise les écarts par rapport à l'état souhaité et aux entrées de contrôle excessives.
Les contraintes pourraient prendre la forme de limites sur les entrées de contrôle:
[
\ mathbf {u}{min} \ leq \ mathbf {u} (t) \ leq \ mathbf {u}{Max}
]]
Une fois le problème formulé, nous pouvons passer à l'étape suivante de la recherche d'une solution.
Méthodes de solution
Il existe plusieurs méthodes disponibles pour résoudre des problèmes de contrôle optimaux, chacun avec ses propres avantages et limitations. Voici quelques-unes des méthodes les plus couramment utilisées:
Méthodes analytiques
Pour certains problèmes simples, il est possible de trouver une solution analytique en utilisant des techniques telles que le principe minimum de Pontryagin ou l'équation de Hamilton-Jacobi-Bellman. Ces méthodes fournissent des conditions nécessaires à l'optimalité et peuvent être utilisées pour dériver la loi de contrôle optimale sous forme fermée.
Cependant, les solutions analytiques sont souvent limitées aux problèmes de dynamique simple et de fonctions objectives. Dans la plupart des applications du monde réel, les problèmes sont trop complexes pour être résolus analytiquement et nous devons recourir à des méthodes numériques.
Méthodes numériques
Les méthodes numériques sont le cheval de bataille pour résoudre des problèmes de contrôle optimaux dans la pratique. Il existe deux principales catégories de méthodes numériques: les méthodes directes et les méthodes indirectes.
Méthodes directes
Les méthodes directes convertissent le problème de contrôle optimal en un problème de programmation non linéaire (NLP) en discrétisant l'état et les variables de contrôle. La fonction objective et les contraintes sont ensuite évaluées aux points temporels discrets, et le problème NLP est résolu à l'aide d'algorithmes d'optimisation standard.
Une méthode directe populaire est la méthode de prise de vue, qui consiste à deviner les entrées de contrôle initial et à intégrer les équations du système à l'avenir dans le temps. La fonction objectif est ensuite évaluée au moment final et les entrées de contrôle sont ajustées de manière itérative pour minimiser la fonction objectif.
Une autre méthode directe courante est la méthode de collocation, qui se rapproche de l'état et des variables de contrôle à l'aide des polynômes et applique les contraintes dynamiques à un ensemble de points de collocation. Le problème NLP résultant peut être résolu à l'aide de méthodes à point intérieur ou d'algorithmes de programmation quadratique séquentiels.
Méthodes indirectes
Les méthodes indirectes, en revanche, utilisent les conditions nécessaires à l'optimalité dérivées du principe minimum du pontryagin ou de l'équation de Hamilton-Jacobi-Bellman. Ces méthodes impliquent généralement de résoudre un problème de valeur limite à deux points (TPBVP) pour les variables d'état et de costumes.
Le principal avantage des méthodes indirectes est qu'ils peuvent fournir des solutions plus précises et de meilleures informations sur la loi de contrôle optimale. Cependant, ils sont souvent plus difficiles à mettre en œuvre et nécessitent plus de ressources informatiques, en particulier pour des problèmes de dynamique et de contraintes complexes.
Implémentation de la solution
Une fois que nous avons trouvé la loi de contrôle optimale, l'étape suivante consiste à l'implémenter dans un système réel. Cela implique la conception d'un contrôleur qui peut calculer les entrées de contrôle en fonction de l'état actuel du système.
Pour les systèmes linéaires, la loi de contrôle optimale peut souvent être mise en œuvre à l'aide d'un régulateur quadratique linéaire (LQR) ou d'un contrôleur prédictif de modèle (MPC). Le LQR est un contrôleur de rétroaction qui calcule les entrées de contrôle comme une fonction linéaire du vecteur d'état, tandis que le MPC est un contrôleur de recul-horizon qui résout un problème de contrôle optimal à chaque pas de temps en fonction de l'estimation de l'état actuelle.
En plus de la conception du contrôleur, nous devons également considérer la mise en œuvre du matériel et des logiciels du système de contrôle. Cela comprend la sélection des capteurs et actionneurs appropriés, la conception des interfaces de conditionnement et de communication du signal et de programmation du contrôleur à l'aide d'un langage de programmation ou d'un environnement de développement approprié.
Études de cas
Pour illustrer l'application pratique des techniques de contrôle optimales, considérons certaines études de cas de notre expérience en tant que fournisseur de système de contrôle.
Contrôleur de porte de garage
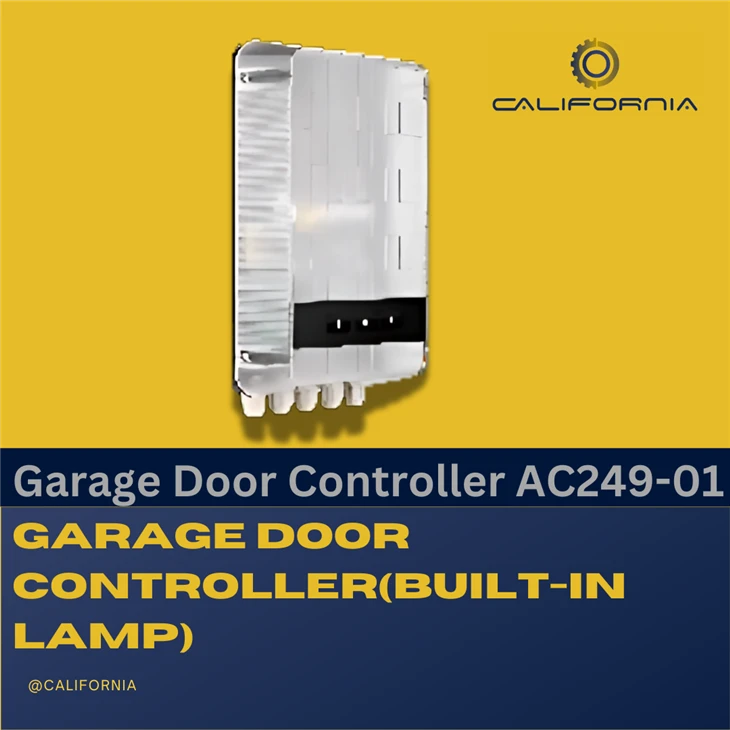
NotreContrôleur de porte de garageest conçu pour fournir un fonctionnement lisse et efficace des portes de garage. En utilisant des techniques de contrôle optimales, nous pouvons minimiser la consommation d'énergie de l'ouvre-porte tout en garantissant des temps d'ouverture et de fermeture rapides et fiables.
Le système dynamique de la porte de garage peut être modélisé comme un système de second ordre, et la fonction objectif peut être formulée pour minimiser la consommation d'énergie et le temps d'ouverture / de fermeture. Les contraintes incluent la limite de couple maximale du moteur et les limites de sécurité sur la position et la vitesse de la porte.
À l'aide d'un contrôleur prédictif de modèle, nous pouvons calculer les entrées de contrôle optimales à chaque étape de temps en fonction de l'état actuel de la porte et de la trajectoire d'ouverture / fermeture souhaitée. Le contrôleur peut ensuite régler le couple moteur pour obtenir les performances optimales tout en satisfaisant les contraintes.
Contrôleur Pergola alimenté
NotreContrôleur Pergola alimentéest conçu pour automatiser le fonctionnement des pergolas, offrant un ombrage et une ventilation optimaux en fonction des conditions environnementales. En utilisant des techniques de contrôle optimales, nous pouvons ajuster la position des perspectives de pergola pour maximiser l'ombrage solaire tout en minimisant la consommation d'énergie de l'actionneur.
Le système dynamique de la pergola peut être modélisé comme un système multi-degré de liberté, et la fonction objectif peut être formulée pour maximiser l'ombrage solaire et minimiser la consommation d'énergie. Les contraintes incluent les limites mécaniques sur la position du perspectives et la consommation d'énergie maximale de l'actionneur.
En utilisant une méthode directe, nous pouvons discrétiser le problème de contrôle optimal et le résoudre comme un problème de programmation non linéaire. La loi de contrôle optimale résultante peut ensuite être mise en œuvre à l'aide d'un contrôleur basé sur un microcontrôleur qui peut communiquer avec les capteurs et les actionneurs de la pergola.
Récepteur du système motorisé
NotreRécepteur du système motoriséest conçu pour recevoir et traiter les signaux de contrôle d'une télécommande ou d'un système de contrôle central. En utilisant des techniques de contrôle optimales, nous pouvons optimiser le protocole de communication et la gestion de l'alimentation du récepteur pour assurer un fonctionnement fiable et économe en énergie.
Le système dynamique du récepteur peut être modélisé comme un système de communication avec un sous-système de gestion de la puissance, et la fonction objectif peut être formulée pour minimiser la consommation d'énergie et le retard de communication. Les contraintes incluent l'exigence de résistance au signal minimum et la limite maximale de consommation d'énergie.
En utilisant une méthode indirecte, nous pouvons dériver les conditions nécessaires pour l'optimalité et résoudre le problème de valeur limite à deux points résultante. La loi de contrôle optimale peut ensuite être implémentée à l'aide d'un microcontrôleur à faible puissance et d'un module de communication sans fil.
Conclusion
La résolution d'un problème de contrôle optimal est une tâche complexe et difficile qui nécessite une combinaison de modélisation mathématique, de techniques d'optimisation et de mise en œuvre de l'ingénierie. En tant que fournisseur de système de contrôle, nous avons l'expertise et l'expérience pour aider nos clients à résoudre ces problèmes efficacement.
Si vous êtes intéressé à en savoir plus sur nos solutions de système de contrôle ou à discuter de vos exigences de contrôle optimales spécifiques, n'hésitez pas à nous contacter. Nous sommes toujours heureux d'avoir une conversation et d'explorer comment nous pouvons travailler ensemble pour atteindre vos objectifs.
Références
- Bryson, Ae et Ho, YC (1975). Contrôle optimal appliqué: optimisation, estimation et contrôle. Hemisphere Publishing Corporation.
- Bertsekas, DP (2005). Programmation dynamique et contrôle optimal, vol. I et II. Athena Scientific.
- Rawlings, JB et Mayne, DQ (2009). Contrôle prédictif du modèle: théorie et conception. Nob Hill Publishing.